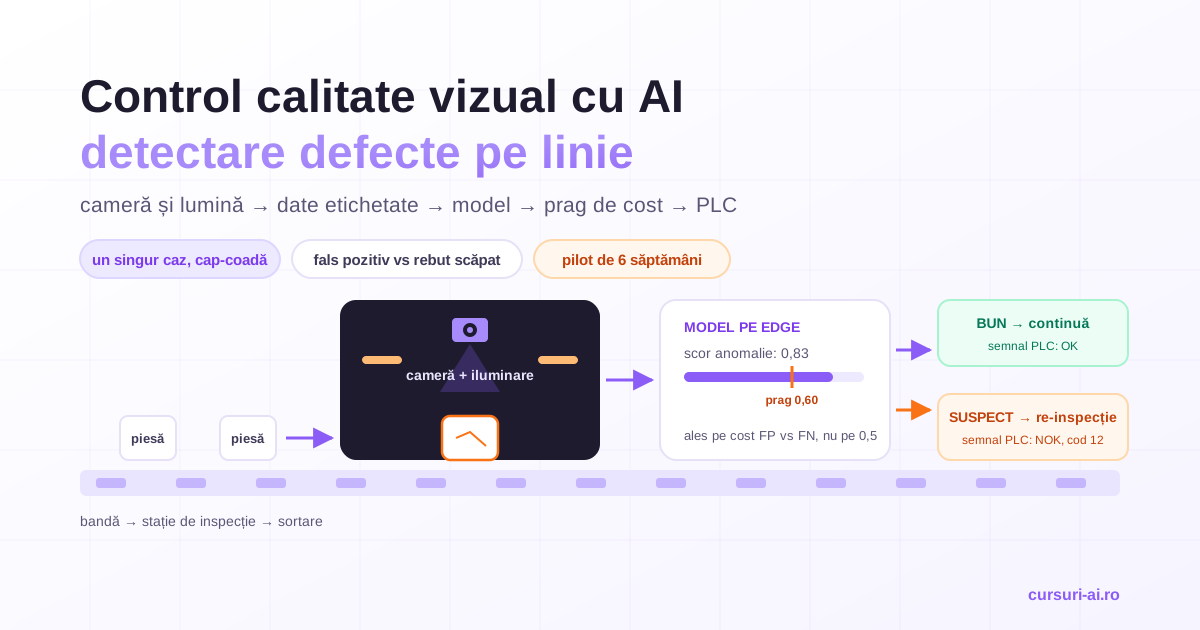
Inspectorul de la capătul liniei vede a 3.000-a piesă din schimb la fel de atent ca pe prima doar în fișa postului. Controlul calității vizual cu AI nu promite ochi mai buni decât ai lui, ci ochi care nu obosesc, care scorează fiecare piesă la fel și care lasă în urmă o imagine și un număr pentru fiecare decizie. Articolul de față ia un singur caz, cap-coadă: o linie de producție, un tip de piesă, o stație de inspecție, și parcurge tot ce trebuie decis ca sistemul să ajungă din pilot în producție fără să devină a doua sursă de rebut.
Nu găsești aici panorama aplicațiilor de computer vision în afaceri; o are deja ghidul de computer vision pentru business. Nici harta celor șapte aplicații AI dintr-o fabrică, tratată în ghidul de AI în producție și manufacturing. Aici rămânem la inspecția vizuală a defectelor: camere și lumină, date și etichetare, alegerea abordării, praguri și costuri, integrarea cu linia, mentenanța modelului, pilotul și calculul de rentabilitate cu ipoteze scrise pe hârtie.
Ce rezolvă un sistem de control calitate vizual cu AI și ce nu
Sistemele clasice de inspecție optică lucrează cu reguli: măsori o distanță, compari cu un șablon, numeri pixeli mai închiși decât un prag fix. Funcționează impecabil pe piese rigide, cu geometrie fixă și defecte previzibile. Se blochează când defectul e „orice arată altfel decât normal”: o zgârietură care poate fi oriunde, o pată de culoare cu formă variabilă, o sudură incompletă la un unghi ușor diferit. Aici intră modelele învățate din date: nu le descrii defectul, le arăți exemple.
Ce nu rezolvă niciun model: o imagine proastă. Dacă defectul nu se vede în imagine, nu-l vede nici modelul, iar dacă lumina se schimbă de la o tură la alta, modelul învață lumina, nu defectul. De aceea proiectul începe la cameră, nu la rețea neurală. Lanțul complet, de la achiziția imaginii la modelul care decide bun sau rebut, cu metricile și costul erorilor calculate în bani, e tratat pe larg în Computer Vision cu Deep Learning: de la fundamente la producție; paginile de mai jos urmează aceeași ordine, dar pe un singur caz.
Pasul 1: camera, optica și iluminarea decid înainte de model
Trei decizii fixează plafonul de calitate al întregului proiect.
Rezoluția pe defect, nu pe piesă. Regula practică: cel mai mic defect pe care vrei să-l prinzi trebuie să ocupe cel puțin câțiva pixeli pe fiecare axă, altfel se pierde în zgomot. Calculezi invers: dimensiunea câmpului vizual împărțită la numărul de pixeli îți dă câți milimetri acoperă un pixel; dacă un defect de 0,3 mm trebuie să aibă 4-5 pixeli, ai nevoie de aproximativ 0,07 mm pe pixel, ceea ce îți spune imediat ce cameră și ce obiectiv.
Iluminarea controlată. Cea mai ieftină creștere de acuratețe din tot proiectul este o lumină constantă și un unghi ales pentru tipul de defect: lumină razantă pentru zgârieturi și adâncituri (aruncă umbre), lumină difuză pentru pete și decolorări, lumină din spate pentru contururi și găuri. Lumina naturală de pe hale, becurile înlocuite în timp și reflexiile de pe suprafețe lucioase sunt principalele motive pentru care un model bun în octombrie devine slab în martie; lecția despre monitorizarea driftului din cursul de mai sus pornește exact de la acest scenariu.
Interfața camerei. Camerele industriale se comandă printr-o interfață generică, GenICam, întreținută de European Machine Vision Association, care acoperă interfețe precum GigE Vision și USB3 Vision. Practic, asta înseamnă că poți schimba producătorul camerei fără să rescrii codul de achiziție și, mai important pentru integrare, că declanșarea (trigger) se poate face hardware, de la un senzor de prezență sau de la PLC, nu din software, unde latența e imprevizibilă.
Un detaliu des ignorat: fixarea mecanică. O cameră pe un braț care vibrează produce imagini ușor diferite la fiecare captură, iar modelul va trata diferența ca pe o variație normală și va ridica pragul de la sine.
Pasul 2: câte imagini, cum le etichetezi, ce faci cu dezechilibrul
Aici cade majoritatea pilotărilor, nu la model. Trei întrebări, în ordinea în care trebuie răspunse.
Câte imagini. Depinde de abordare (vezi tabelul din pasul 3), dar ordinele de mărime din practica de curs sunt utile ca punct de plecare: pentru rafinarea unui model preantrenat, de la zeci la câteva sute de imagini per clasă de defect; pentru un detector antrenat pe clase clare, de la sute la mii per clasă; pentru detectarea de anomalii, câteva sute de imagini de piese bune și un set mic de defecte doar pentru validare. Numărul contează mai puțin decât acoperirea: toate turele, toate loturile de material, toate poziționările pe care le permite dispozitivul de fixare.
Cum le etichetezi. Documentul cel mai important din proiect e ghidul de etichetare, nu codul. Pentru fiecare clasă: definiția în milimetri sau în termeni verificabili („zgârietură: marcaj liniar mai lung de 2 mm”), ce include, ce nu include (urmele de prelucrare intenționate, textura materialului), cum se trasează caseta sau conturul, plus regula pentru cazurile de dubiu. Etichetarea o fac inginerii de calitate sau operatorii experimentați, în unelte precum CVAT sau Label Studio, cu o a doua persoană care verifică un eșantion; acordul între doi etichetatori pe același set e prima metrică pe care o raportezi, înainte de orice acuratețe de model. Dacă doi oameni nu cad de acord ce e defect, modelul nu are ce învăța.
Dezechilibrul de clasă. O linie bună produce puține defecte: dacă rata e 0,5 %, ai 5 piese defecte la 1.000 bune, iar defectul critic (fisura) poate fi de zece ori mai rar decât zgârietura. Consecința directă: acuratețea globală e o metrică inutilă. Un model care spune „bun” la orice are 99,5 % acuratețe și 0 % defecte prinse. Măsori recall pe fiecare clasă de defect, precizie și curba precizie-recall; în antrenare, echilibrezi prin reeșantionare sau prin ponderarea pierderii pe clasele rare. Dacă exemplele de defect sunt prea puține pentru toate acestea, schimbi abordarea, nu forțezi datele.
Pasul 3: clasificare, detectare, segmentare sau detectare de anomalii?
Alegerea nu e o preferință tehnică, ci o consecință a datelor pe care le ai și a răspunsului pe care linia trebuie să-l primească.
| Abordare | Când o alegi | Date necesare | Risc principal |
|---|---|---|---|
| Clasificare (bun / tip de defect pe toată imaginea) | Piesa e mică, ocupă tot cadrul, iar linia are nevoie doar de verdict, nu de poziție | Sute de imagini per clasă, etichetate doar cu clasa; cel mai ieftin de etichetat | Nu spune unde e defectul; defectele mici pe piese mari se pierd |
| Detectare (casete în jurul defectelor) | Vrei poziția și numărul defectelor, clasele sunt clare și repetabile | Sute până la mii de casete per clasă; etichetare medie ca efort | Cere multe exemple de fiecare tip; un defect nou nu e detectat |
| Segmentare (contur la nivel de pixel) | Contează suprafața sau lungimea defectului (toleranțe în mm²) | Sute de măști per clasă; cea mai scumpă etichetare | Cost de etichetare mare; ușor de supra-dimensionat față de nevoie |
| Detectare de anomalii (învață „normalul”, semnalează ce iese din el) | Ai multe piese bune și puține sau zero exemple de defect; defectele sunt variate și imprevizibile | Câteva sute de imagini bune, în condiții stabile; defecte doar pentru validare și prag | Nu clasifică tipul defectului; sensibil la variații normale nesurprinse în setul de referință |
Detectarea de anomalii merită un paragraf, pentru că schimbă economia proiectului. Metode precum PatchCore, descrisă în lucrarea Towards Total Recall in Industrial Anomaly Detection, se antrenează exclusiv pe imagini de piese bune și compară fiecare zonă a unei imagini noi cu o „memorie” de zone normale; ce se află departe de tot ce a văzut primește un scor mare de anomalie. Autorii raportează pe MVTec AD un AUROC la nivel de imagine de până la 99,6 %. Cifra e pe un set de referință academic, nu pe linia ta, dar principiul e exact cel de care ai nevoie la început: nu trebuie să aștepți să acumulezi sute de fisuri ca să pornești.
Biblioteca open-source anomalib (licență Apache-2.0) implementează PatchCore, PaDiM, EfficientAD și altele, cu export către OpenVINO pentru inferență pe procesoare Intel; e un punct de plecare rezonabil pentru un pilot. Pentru evaluare, MVTec AD oferă peste 5.000 de imagini în 15 categorii de obiecte și texturi, cu antrenare pe imagini fără defect și test cu defecte adnotate la pixel; e publicat sub licență CC BY-NC-SA 4.0, deci doar pentru cercetare și evaluare, nu pentru antrenarea unui model comercial.
Combinația frecventă în producție: detectare de anomalii ca primă poartă (prinde orice iese din normal), urmată de un clasificator sau un detector pe clasele de defect cunoscute, antrenat pe măsură ce anomaliile confirmate se acumulează și devin exemple etichetate. Așa pornești cu date puține și ajungi, în câteva luni, la un sistem care și numește defectul.
Pasul 4: pragul și matricea de cost, fals pozitiv contra rebut scăpat
Orice model produce un scor, iar linia are nevoie de o decizie. Pragul dintre ele nu se lasă la 0,5 din obișnuință; se alege din costul celor două erori posibile.
- Fals pozitiv (FP): o piesă bună e marcată ca suspectă. Cost: re-inspecția manuală sau, în cel mai rău caz, o piesă bună aruncată.
- Fals negativ (FN): o piesă defectă trece ca bună. Cost: sortare la client, retur, penalizări, în auto uneori o campanie de rechemare.
Un exemplu de calcul, cu ipotezele declarate ca să le poți înlocui cu ale tale. Presupunem 8.000 de piese pe zi, o rată reală de defecte de 0,5 % (40 de piese defecte pe zi), un cost de 3 EUR pentru fiecare fals pozitiv (re-inspecție de câteva secunde, nu rebut automat) și un cost de 300 EUR pentru fiecare defect scăpat la client.
| Prag | Recall pe defecte | Rată FP | Defecte scăpate/zi | Cost FN/zi | Piese bune reținute/zi | Cost FP/zi | Total/zi |
|---|---|---|---|---|---|---|---|
| A, ridicat | 95 % | 0,5 % | 2 | 600 EUR | ≈ 40 | ≈ 119 EUR | ≈ 719 EUR |
| C, mediu | 98,5 % | 1,5 % | 0,6 | 180 EUR | ≈ 119 | ≈ 358 EUR | ≈ 538 EUR |
| B, coborât | 99,5 % | 5 % | 0,2 | 60 EUR | ≈ 398 | ≈ 1.194 EUR | ≈ 1.254 EUR |
Pragul mediu câștigă: nici cel mai prudent, nici cel mai agresiv. Acum schimbă o singură ipoteză: piesa e o componentă de siguranță și un defect scăpat costă 3.000 EUR. Pragul A ajunge la aproximativ 6.119 EUR pe zi, C la 2.158 EUR, iar B, cel care reține 398 de piese bune pe zi, la 1.794 EUR, și devine cel mai ieftin. Aceeași linie, același model, altă decizie, pentru că s-a schimbat costul, nu tehnologia.
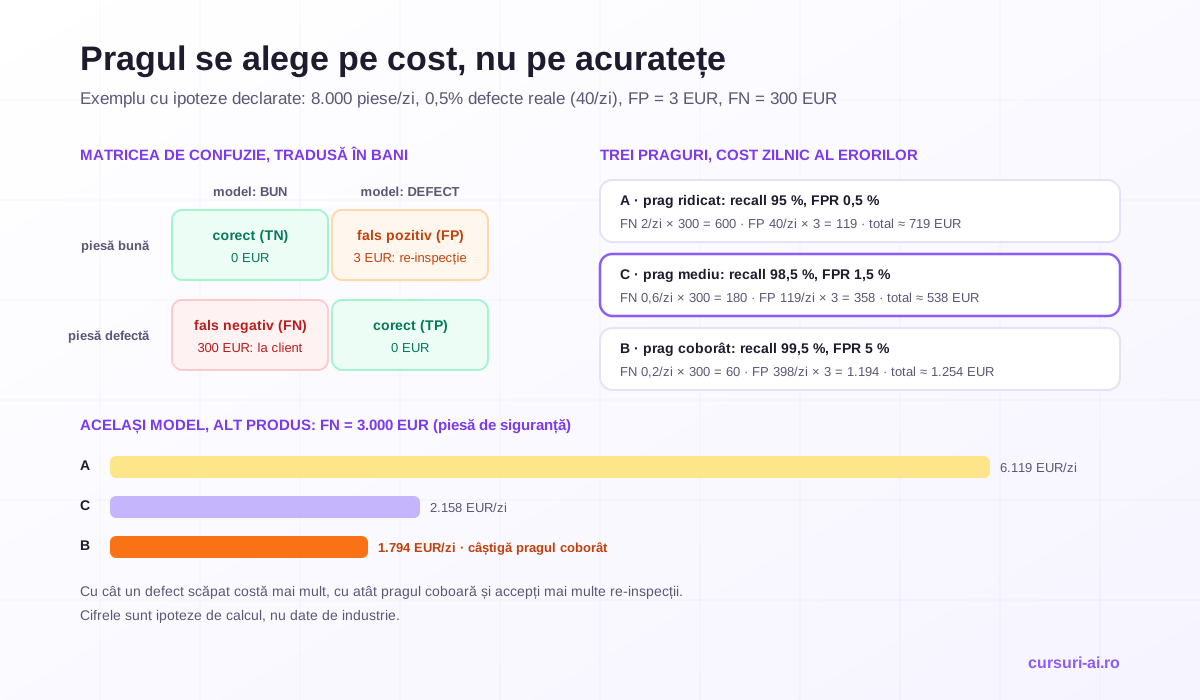
Două consecințe practice. Prima: pragul se stabilește împreună cu directorul de calitate și cu cel financiar, cu costurile scrise, nu de inginerul ML din notebook. A doua: în majoritatea fabricilor, un fals pozitiv se rezolvă cu o bandă de re-inspecție, nu cu rebut. Piesele suspecte merg la un operator care le confirmă sau le întoarce pe linie; costul unui FP devine câteva secunde de muncă, ceea ce îți permite să cobori pragul și să prinzi mai multe defecte. Sistemul nu înlocuiește operatorul, îl mută de la 8.000 de piese pe zi la cele câteva sute care chiar merită un ochi uman.
Pasul 5: integrarea cu linia, PLC-ul și inferența pe edge
Un model care rulează într-un notebook a rezolvat 30 % din proiect. Restul e integrare, cu trei cerințe pe care linia le impune fără negociere.
Timpul de ciclu. Dacă o piesă trece prin stație la fiecare 400 de milisecunde, decizia trebuie să ajungă la actuator înainte ca următoarea piesă să sosească: captură, inferență, transmitere, toate în buget. De aceea inferența se face lângă cameră, pe un calculator industrial sau pe un modul de tip edge cu accelerator, nu în cloud; rețeaua halei nu are ce căuta în calea criticului. Modelul se exportă într-un format optimizat pentru procesorul respectiv (OpenVINO pentru Intel, TensorRT pentru NVIDIA, ONNX Runtime ca variantă portabilă) și se cuantizează dacă e nevoie; lecțiile despre edge deployment și optimizarea inferenței sub 10 ms din cursul de computer vision acoperă exact acest pas.
Semnalul către PLC. Rezultatul nu e o predicție, ci un semnal: OK / NOK plus un cod de defect, transmis prin protocolul pe care îl vorbește deja linia. Cel mai des, OPC UA, standardul OPC Foundation pentru schimb de date industrial (link în secțiunea Surse), sau o intrare digitală simplă când tot ce trebuie e „deschide clapeta de sortare”. Regula de siguranță: dacă sistemul de viziune nu răspunde în buget, PLC-ul tratează piesa ca suspectă și o trimite la re-inspecție, nu ca bună. Un sistem de inspecție căzut nu are voie să lase linia să scape defecte.
Trasabilitatea. Fiecare decizie se salvează cu imaginea, scorul, pragul în vigoare, versiunea modelului și identificatorul piesei sau lotului. Nu doar pentru audit: acesta e setul de date pentru următoarea versiune a modelului și proba pe care o arăți clientului când reclamă un defect.
Arhitectura tipică, deci: cameră cu trigger hardware → calculator edge cu modelul → OPC UA sau I/O digital către PLC → actuator de sortare, plus un flux paralel de imagini și decizii către un server de stocare, de unde echipa de calitate le revizuiește.
Pasul 6: mentenanța modelului, driftul și cine răspunde de el
Modelul livrat în ziua punerii în funcțiune e cea mai bună versiune pe care o vei avea doar dacă nu se schimbă nimic. Se schimbă totul: lotul de material vine cu altă nuanță, furnizorul schimbă tratamentul de suprafață, becurile se înlocuiesc, camera se murdărește, apare un tip de defect nou. Tratamentul e un proces, nu o reparație.
- Monitorizare zilnică a distribuției scorurilor. Dacă media scorurilor de anomalie pe piesele declarate bune crește treptat, ceva s-a schimbat în imagini înainte să se vadă în rata de rebut. Pragurile de alertă se calibrează pe primele săptămâni de producție.
- Verificarea calității imaginii, separat de model. Claritate, expunere, poziționare: dacă imaginile sunt neclare, modelul nu e problema.
- Eșantion de re-inspecție umană pe piesele declarate bune. Un procent mic, ales aleatoriu, ca să estimezi defectele scăpate; fără el, nu vei ști niciodată rata reală de FN.
- Reantrenare planificată, nu la panică. Anomaliile confirmate de operatori devin exemple etichetate; la un interval fix sau la un prag de drift, se antrenează o versiune nouă, se evaluează pe același set de test înghețat plus pe cazurile noi și se pune în producție în paralel (shadow) înainte să preia decizia.
- Un proprietar. Un inginer de calitate răspunde de praguri și de ghidul de etichetare; un inginer de date sau ML răspunde de model și de pipeline. Fără nume în dreptul fiecăruia, sistemul se degradează în liniște.
Mecanica reantrenării, a versionării și a evaluării continue e aceeași pentru orice model în producție și e tratată separat în ghidul de MLOps de la prototip la producție și în cursul MLOps: de la prototip la producție.
De la pilot la producție: checklist de 6 săptămâni
Un pilot bun răspunde la o singură întrebare: pe această piesă, în aceste condiții, sistemul prinde defectele la un cost pe care îl acceptăm? Tot restul e opțional.
Săptămâna 1, cadrul. Alegi o singură piesă și un singur post de inspecție, cu defecte care dor (reclamații, sortări). Scrii lista claselor de defect cu definiții măsurabile, costul unui FP și al unui FN (chiar aproximativ) și ținta pilotului: de exemplu, recall ≥ 98 % pe defectele critice la o rată de FP sub 2 %. Fără aceste trei numere nu există criteriu de reușită.
Săptămâna 2, achiziția. Montezi camera, optica și iluminarea; fixezi mecanic; verifici că defectul minim are suficienți pixeli. Colectezi imagini din toate turele și din cel puțin două loturi de material. Livrabil: un set de imagini stabile, nu un model.
Săptămâna 3, etichetarea. Ghidul de etichetare v1, etichetare de către doi ingineri de calitate pe același eșantion, măsurarea acordului, corectarea ghidului. Împarți setul în antrenare, validare și test; setul de test se îngheață și nu se mai atinge.
Săptămâna 4, primul model. Detectare de anomalii ca bază, plus clasificare dacă ai suficiente exemple. Raportezi recall pe fiecare clasă, precizie și curba precizie-recall pe setul de test, nu acuratețea. Alegi pragul din matricea de cost.
Săptămâna 5, în umbră pe linie. Modelul rulează pe edge, în paralel cu inspecția umană, fără să acționeze sortarea. Compari deciziile lui cu ale operatorilor pe fiecare piesă; discrepanțele se revizuiesc și se etichetează. Măsori latența reală față de timpul de ciclu.
Săptămâna 6, decizia. Cu cifrele din săptămâna 5: recall, FP, latență, cost estimat pe zi față de situația actuală. Trei ieșiri posibile, toate valide: producție (cu integrarea PLC și fluxul de re-inspecție), prelungire cu obiective corectate (de obicei, mai multe date sau altă iluminare) sau oprire documentată. Un pilot oprit cu date e mai valoros decât unul prelungit din inerție.
Pentru fabricile care rulează deja programe de AI pe operațiuni, mecanismul de prioritizare a cazurilor și rutina de „quality gates” din cursul AI în operațiuni și supply chain se aplică identic aici: inspecția vizuală e doar unul dintre cazurile de pe listă, evaluat cu aceeași grilă.
Calculul de rentabilitate, cu ipotezele la vedere
Cifrele „din industrie” despre reducerea rebutului nu au ce căuta într-un business case, pentru că nu sunt ale liniei tale. În schimb, un calcul cu ipoteze explicite se poate corecta, ceea ce e tot ce contează în fața unui director financiar. Continuăm exemplul de mai sus.
Ipoteze de investiție (presupunem): cameră industrială, optică, iluminare și calculator edge, 25.000 EUR; integrare cu linia, PLC și mecanica de sortare, 20.000 EUR; colectare de date, etichetare, dezvoltarea și validarea modelului, 15.000 EUR. Total 60.000 EUR, plus 800 EUR pe lună operare (licențe, stocare, timpul echipei de mentenanță).
Ipoteze de beneficiu (presupunem): inspecția umană actuală scapă 10 % din defecte, adică 4 piese pe zi la 300 EUR fiecare, 1.200 EUR pe zi. Sistemul cu pragul C costă, prin erorile lui, aproximativ 538 EUR pe zi. Diferența, 662 EUR pe zi, la 250 de zile lucrătoare, înseamnă aproximativ 165.500 EUR pe an; după operare (9.600 EUR pe an) rămân aproximativ 155.900 EUR, iar investiția s-ar recupera în mai puțin de cinci luni.
Testul de sensibilitate, obligatoriu. Dacă un defect scăpat costă 30 EUR, nu 300 (piesă ieftină, client tolerant), beneficiul scade de zece ori, la aproximativ 16.500 EUR pe an brut, iar recuperarea se mută dincolo de trei ani; proiectul nu mai merită decât dacă aduce altceva (realocarea inspectorilor, trasabilitate cerută de client). Dacă rata reală de defecte e 0,1 %, nu 0,5 %, la fel. Cele două variabile care decid rentabilitatea sunt costul unui defect scăpat și rata de defecte, iar ambele se pot măsura pe linia ta în două săptămâni, înainte de a cumpăra vreo cameră.
Am lăsat deliberat în afara calculului economiile de personal: în majoritatea liniilor, inspectorul rămâne, dar se mută pe banda de re-inspecție, pe etichetare și pe validarea modelului, iar timpul lui e cel care face sistemul să funcționeze.
Licențe, standarde și cadrul în care rulează sistemul
Trei lucruri de verificat înainte de a semna ceva.
Licențele uneltelor. Nu tot ce e open-source e liber de obligații în producție. Modelele și codul Ultralytics YOLO sunt sub AGPL-3.0, iar pagina oficială de licențiere cere o licență Enterprise pentru folosirea într-un produs sau serviciu comercial, pentru implementări private fără publicarea codului și pentru implementări embedded pe camere sau dispozitive edge; un model YOLO rafinat pe defectele tale intră în această categorie. anomalib (Apache-2.0) și OpenCV (Apache-2.0, conform fișierului de licență din depozitul oficial) nu impun astfel de obligații. Verifică licența fiecărei componente pe pagina ei oficială, cu departamentul juridic, înainte de pilot, nu după.
Sistemul de management al calității. Un sistem de inspecție automată e un echipament de măsurare și control ca oricare altul: intră în procedurile existente, cu validare inițială, criterii de acceptare, înregistrări și responsabil. ISO 9001:2026, publicat de ISO pe 16 septembrie 2026, înlocuiește ediția din 2015, cu o perioadă de tranziție de trei ani; pentru furnizorii auto, cerințele suplimentare vin din IATF 16949:2016, standardul International Automotive Task Force (IATF), aflat și el în proces de revizuire, conform site-ului oficial al organizației. Ce înseamnă concret: pragurile, versiunile modelului și rezultatele validărilor sunt înregistrări de calitate, se păstrează și se auditează. Trasabilitatea din pasul 5 nu e un moft tehnic, ci documentul pe care auditorul îl va cere.
Datele. O cameră îndreptată spre piese nu filmează oameni; păstreaz-o așa. Dacă în cadru intră mâinile sau fețele operatorilor, apar obligațiile de protecție a datelor personale, iar încadrarea sistemului în cerințele europene pentru AI trebuie evaluată cu juristul, pe cazul concret. Un cadru care decupează strict piesa rezolvă problema înainte să apară.
Întrebări frecvente
Câte imagini cu defecte am nevoie ca să pornesc un sistem de control calitate vizual cu AI? Cu detectare de anomalii, poți porni cu câteva sute de imagini de piese bune, în condiții stabile de iluminare, și cu un set mic de defecte doar pentru validare și pentru alegerea pragului. Un detector sau un clasificator pe tipuri de defect cere sute până la mii de exemple per clasă și se construiește, de regulă, în a doua etapă, din anomaliile confirmate de operatori.
Ce e mai grav pe o linie de producție, un fals pozitiv sau un fals negativ? Depinde de costul fiecăruia, care se calculează, nu se presupune. Un fals pozitiv costă o re-inspecție de câteva secunde dacă ai o bandă de re-inspecție; un fals negativ costă sortare la client, retur sau penalizări. Cu cât defectul scăpat costă mai mult, cu atât cobori pragul și accepți mai multe re-inspecții. Exemplul din articol arată cum aceeași linie alege praguri diferite pentru piese diferite.
Inferența trebuie să ruleze pe edge sau poate merge în cloud? Pentru decizia bun/rebut în timpul de ciclu al liniei, pe edge, lângă cameră: latența rețelei și disponibilitatea ei nu au ce căuta în calea deciziei. Cloudul rămâne util pentru antrenare, pentru stocarea imaginilor și pentru revizuirea cazurilor ambigue, în afara buclei critice.
Cum se conectează sistemul de viziune la PLC-ul liniei? Prin semnalul pe care linia îl folosește deja: OPC UA sau o intrare digitală simplă pentru OK/NOK și un cod de defect. Regula esențială e comportamentul la eșec: dacă sistemul de viziune nu răspunde în buget, PLC-ul tratează piesa ca suspectă și o trimite la re-inspecție, nu ca bună.
Cât durează până când un model trebuie reantrenat? Nu există un interval universal; îl dictează driftul. Monitorizezi zilnic distribuția scorurilor pe piesele declarate bune, calitatea imaginilor și un eșantion de re-inspecție umană; când scorurile se deplasează sau apare un tip de defect nou, reantrenezi pe exemplele confirmate, evaluezi pe setul de test înghețat și pui versiunea nouă în umbră înainte să preia decizia.
Concluzie
Un sistem de control calitate vizual cu AI reușește sau eșuează în ordinea în care a fost construit: cameră și lumină stabile, un ghid de etichetare pe care doi ingineri îl aplică la fel, o abordare aleasă după datele disponibile (de obicei detectare de anomalii la început, clasificare pe măsură ce se acumulează exemple), un prag ales din costul fals pozitivului și al defectului scăpat, o integrare cu PLC-ul care tratează tăcerea sistemului ca „suspect”, o rutină de monitorizare a driftului cu un proprietar numit și un pilot de șase săptămâni care se încheie cu o decizie pe cifre. Rentabilitatea o decid două variabile măsurabile înainte de orice achiziție: costul unui defect ajuns la client și rata reală de defecte. Restul e execuție disciplinată, iar acuratețea afișată într-un notebook e cel mai puțin important număr din tot proiectul.
Surse
- European Machine Vision Association, standardul GenICam (interfață generică pentru camere; GigE Vision, USB3 Vision): https://www.emva.org/standards-technology/genicam/
- Roth et al., „Towards Total Recall in Industrial Anomaly Detection” (PatchCore; AUROC de până la 99,6 % pe MVTec AD): https://arxiv.org/abs/2106.08265
- anomalib, biblioteca open-source de detectare a anomaliilor (Apache-2.0; PatchCore, PaDiM, EfficientAD; export OpenVINO): https://github.com/open-edge-platform/anomalib
- MVTec AD, set de date pentru inspecție industrială (peste 5.000 de imagini, 15 categorii, licență CC BY-NC-SA 4.0): https://www.mvtec.com/research-teaching/datasets/mvtec-ad
- OPC Foundation, OPC UA: https://opcfoundation.org/about/opc-technologies/opc-ua/
- Ultralytics, pagina de licențiere (AGPL-3.0 și Enterprise License): https://www.ultralytics.com/license
- OpenCV, fișierul de licență din depozitul oficial (Apache License 2.0): https://github.com/opencv/opencv/blob/4.x/LICENSE
- ISO, anunțul publicării ISO 9001:2026 (16 septembrie 2026): https://www.iso.org/news/2026/09/ISO9001-2026
- International Automotive Task Force, IATF 16949: https://www.iatfglobaloversight.org/
Articol informativ, publicat la 27 septembrie 2026. Toate cifrele din exemplele de cost și de rentabilitate sunt ipoteze declarate pentru ilustrarea calculului, nu date de industrie; licențele și standardele citate au fost verificate pe paginile oficiale la aceeași dată și se pot schimba.

Cursul care continuă acest articol
Computer Vision cu Deep Learning: De la Fundamente la Producție
Ai citit teoria. În curs o aplici: lecții structurate pe module, exerciții și quiz-uri cu feedback imediat, Profesorul AI integrat în fiecare lecție și progres salvat automat. La final primești o atestare privată de finalizare.
Din programa cursului
- Fundamentele Computer Vision în 2026
- Date și Etichetare
- Clasificare cu Rețele Neurale
- Detecție și Segmentare
+ încă 6 module în programa completă
499 lei pe lună pentru acest curs, TVA 21% inclus · sau 1.999 lei pe lună pentru toate cele 25 de cursuri IT Pro (vezi ce înveți în tot parcursul).
Abonament lunar, cu reînnoire automată · anulezi oricând din contul tău · conținut digital cu acces imediat, vezi condițiile de retragere. Atestarea confirmă parcurgerea cursului și este privată — nu este diplomă și nu este calificare recunoscută de stat.